 Diafilm.proDiafilm.pro
Научный диафильм, посвящённый нелинейной теории упругости, объясняет основные принципы изучения деформированных тел. Рассматриваются три аспекта: механический, геометрический и физический, которые определяют состояние тела под нагрузкой. Описываются ключевые понятия, такие как геометрическая, физическая и конструктивная нелинейности, а также методы анализа напряжённо-деформированного состояния материалов. Диафильм предназначен для углублённого понимания сложных процессов деформации и их математического описания.
Кадр 1
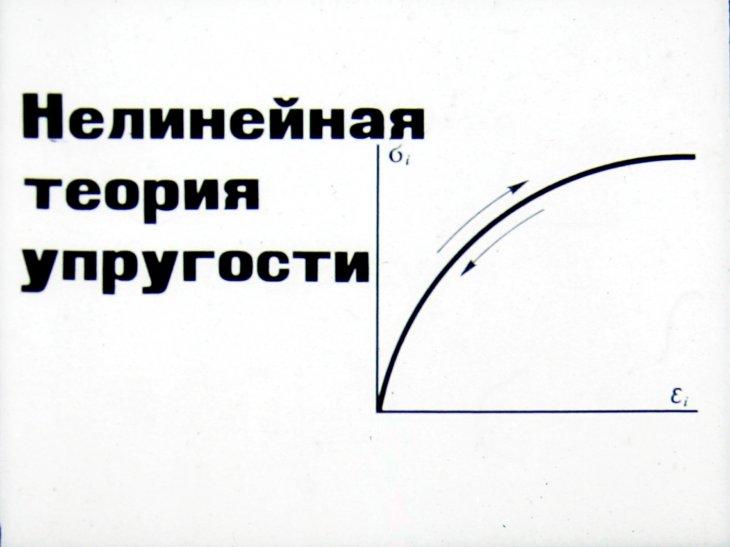
Нелинейная теория упругости
Кадр 2
Нелинейная теория упругости — это теория, которая изучает состояние деформированного тела без ограничений его свойств и условий существования в окружающей среде.
Кадр 3
Изучение состояния деформированного тела основано на рассмотрении трех сторон его существования: 1. Механической (статической или динамической), отражающей процесс нагружения и связь тела с окружающей средой. 2. Геометрической, характеризующей изменения его размеров и формы. 3. Физической, определяющей свойства материала.
Кадр 4
Три стороны состояния деформированного тела, связанные с реальными свойствами и условиями его существования, являются тремя источниками нелинейности и названы геометрической, физической и конструктивной нелинейностями. 1. Геометрическая нелинейность в общем случае учитывает влияние изменения формы и размеров тела на напряженно-деформируемое состояние. 2. Физическая нелинейность определяется нелинейной зависимостью между напряжениями и деформациями. 3. Конструктивная нелинейность учитывает изменение расчетной схемы деформированного тела в процессе нагружения.
Кадр 5
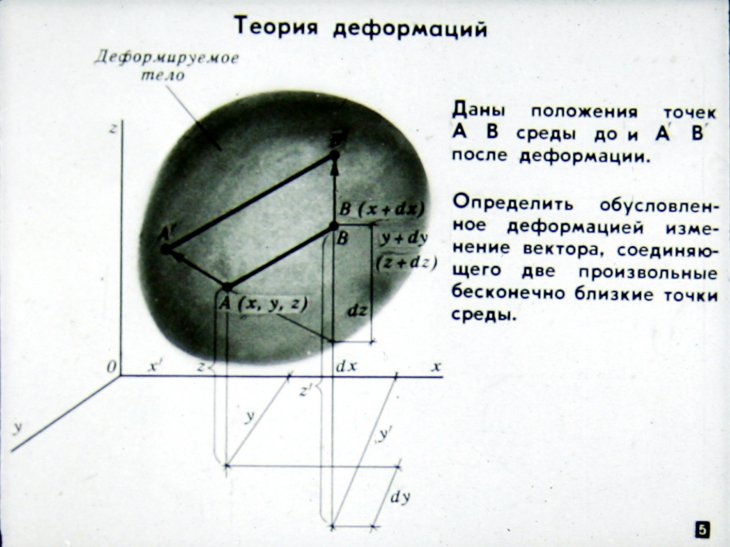
Даны положения точек А В среды до и А' В' после деформации. Определить обусловленное деформацией изменение вектора, соединяющего две произвольные бесконечно близкие точки среды.
Кадр 6
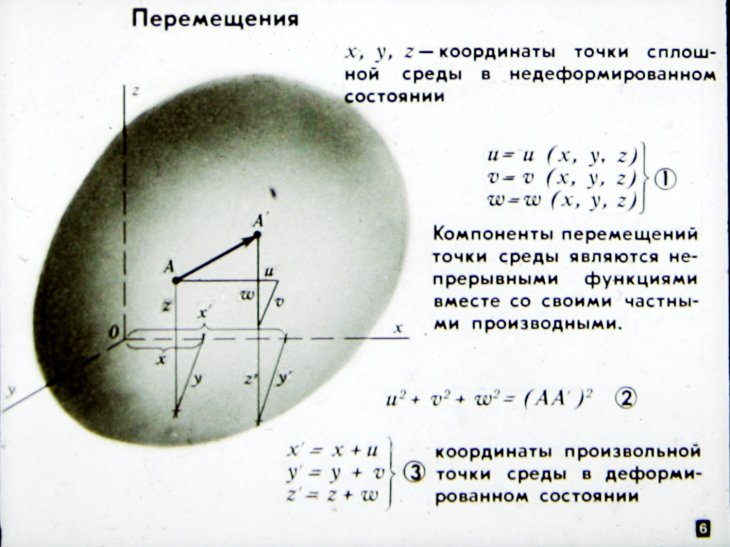
x, y, z — координаты точки сплошной среды в недеформированном состоянии u = u (x, y, z) ① v = v (x, y, z) w = w (x, y, z) Компоненты перемещений точки среды являются непрерывными функциями вместе со своими частными производными. u² + v² + w² = (AA')² ② x' = x + u y' = y + v ③ координаты произвольной z' = z + w точки среды в деформированном состоянии
Кадр 7
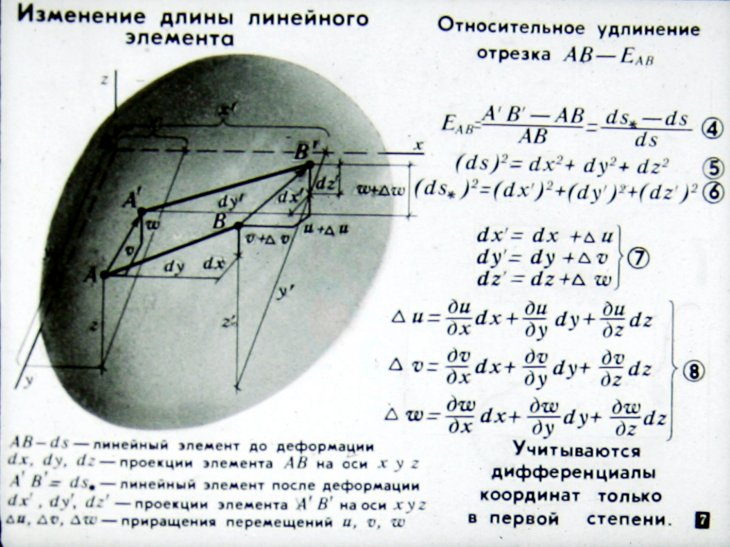
AB — линейный элемент до деформации dx, dy, dz — проекции элемента AB на оси x, y, z A'B' = ds' — линейный элемент после деформации dx', dy', dz' — проекции элемента A'B' на оси x, y, z Δu, Δv, Δw — приращения перемещений u, v, w Учитываются дифференциалы координат только в первой степени.
Кадр 8
Изменение длины линейного элемента (продолжение)
Кадр 9
Продольные деформации (относительные удлинения волокна) AB|| y, y, z
Кадр 10
Изменение направления линейного элемента
Кадр 11
Изменение направления линейного элемента (продолжение) AB — отрезок до деформации А’В’ — отрезок после деформации
Кадр 12
Волокна, проходящие через точку А — I и II* после деформации cos δ₁ = cos (I*, II*) = l₁l₂ + m₁m₂ + n₁n₂ (17) cos (I*, II*) = 1 / (1 + E₁) · (1 + E₂) · ((1 + 2 Exx) l₁l₂ + (1 + 2 Eyy) m₁m₂ + (1 + 2 Ezz) n₁n₂ + Exy (m₁l₂ + lm₂)+ + Exz (l₁n₂ + n₁l₂) + Eyz (m₁n₂ + n₁m₂)) (18)
Кадр 13
Сдвиги (продолжение) I - Aa, II - Ab, III - Ac ребра параллелепипеда до деформации I* - A’a’, II* - A’b’, III* - A’c’ ребра параллелепипеда после деформации l₁m₁n₁; l₂m₂n₂; l₃m₃n₃ — соответствующие направляющие косинусы ψsx, ψxy, ψsz — углы сдвига (уменьшение углов между осями координат в результате деформации)
Кадр 14
Изменение деформации при преобразовании координат
Кадр 15
АВ зависит от системы координат, следовательно, на основании
Кадр 16
Главные направления деформации
Кадр 17
Главные направления деформации (продолжение) Метод Лагранжа Составляется F=Eₓₓ-ε(l₁²+m₁²+n₁²-l), где ε — множитель Лагранжа функция εₓₓ=(Eₓₓl₁+½Eₓym₁+½Eₓzn₁)l₁+(½Eₓyl₁+Eₓym₁ +½Eₓzn₁)m₁+ +(½Eₓzl₁+½Eₓym₁ + Eₓzn₁)n₁ 27 εₓy=2(Eₓyl₁+½Eₓym₁+½Eₓzn₁)l₂+(½Eₓyl₁+Eₓym₁+½Eₓzn₁)m₂+ +2(½Eₓzl₁+½Eₓym₁ + Eₓzn₁)n₂ 28 εₓz=2(Eₓzl₁+½Eₓym₁+½Eₓzn₁)l₃+2(½Eₓyl₁+Eₓym₁ +½Eₓzn₁)m₃+ +2(½Eₓzl₁+½Eₓym₁ + Eₓzn₁)n₃ Условия ext. F ∂F/∂l=0 (Eₓₓ-ε)l₁ + ½Eₓym₂ + ½Eₓzn₃=0 ∂F/∂m₁=0 ½Eₓyl₁+(Eₓy-ε)m₁ + ½Eₓzn₂=0 ∂F/∂n₁=0 ½Eₓzl₁+½Eₓym₂+(Eₓz-ε)n₁=0
Кадр 18
Система l₁ m₁ n₁ однородна, следовательно, или, в развернутом виде, ε³-l₁ ε²+l₂ε-l₃=0.
Кадр 19
Главные деформации
Кадр 20
AB — волокно до деформации А’В’ — волокно после деформации e<sub>xx</sub>, e<sub>yy</sub>, e<sub>zz</sub> — относительные удлинения проекций на соответствующие оси линейного элемента, направление которого до деформации было параллельно этой оси. Они составляют значительную часть общих удлинений отрезков.
Кадр 21
удлинением по сравнению с единицей пренебрегают
Кадр 22
Компоненты деформации (продолжение) Новая форма записи выражений для компонентов деформации
Кадр 23
Упрощенные варианты для компонентов деформаций
Кадр 24
Изменение единицы объема θᵤ — объемная деформация θᵤ = (1 + E₁)(1 + E₂)(1 + E₃) - 1 θᵤ = E₁ + E₂ + E₃ + E₁E₂ + E₁E₃ + E₂E₃ θᵤ = √( (1 + 2 ε₁) (1 + 2 ε₂) (1 + 2 ε₃) ) - 1 с учетом θᵤ = √( 1 + 2l₁ + 4l₂ + 8l₃ ) - 1 1, 2, 3 — главные оси деформации
Кадр 25
Приближенные формулы для Θᵤ
Кадр 26
Шаровой тензор и девиатор деформаций. Случай малых нелинейных. Составляющие компоненты тензора деформаций, характеризующие
Кадр 27
Общая картина деформации в окрестности произвольной точки тела Бесконечно малая область вокруг произвольной точки А сплошного тела в результате деформации получает а) поступательное перемещение u; б) поворот вокруг точки А; в) прямые превращаются в прямые, плоскости в плоскости с сохранением их параллельности.
Кадр 28
Общая картина деформации в окрестности произвольной точки тела (продолжение) Поверхности второго порядка превращаются в другие поверхности второго порядка Изменения размеров и формы, в результате которых точки, расположенные на сфере, радиуса dr, оказываются расположенными на эллипсоиде.
Кадр 29
Уравнения совместимости деформаций Совокупность шести непрерывных функций εij = f(x, y, z) будет определять деформацию тела в том случае, если они подчиняются определенным шести дифференциальным соотношениям двух видов (не приводятся из-за громоздкости).
Кадр 30
Равновесие объемного элемента Условия равновесия объемного элемента основываются на законах статики и различного рода геометрических соображениях. Они справедливы для любых сплошных тел независимо от их механических свойств. В дальнейшем будем предполагать, что площадки, по которым действуют напряжения, в процессе деформации изменяются несущественно. Будем пользоваться теорией малых нелинейных деформаций и линейной теорией напряжений.
Кадр 31
σx, σy, σz – полные напряжения на площадках с нормалями x, y, z, n и F – сила инерции распределены равномерно.
Кадр 32
Исследование напряженного состояния в точке (равновесие элементарного тетраэдра) где
Кадр 33
Главные напряжения Если площадка главная, то где S₁=σxx+σyy+σzz S₂=σxxσyy+σyyσzz+σzzσxx-σxy²-σyz²-σzx² S₃=σxxσyyσzz+2σxyσyzσzx-σxxσyz²-σyyσzx²-σzzσxy² S₁, S₂, S₃ — инварианты тензора напряжений не зависят от выбора осей, т. к. уравнение не зависит от выбора осей.
Кадр 34
Главные напряжения (продолжение)
Кадр 35
Направления главных напряжений Углы, образуемые векторами σᵢ с осями произвольно выбранной системы, будут определяться из уравнений (σₓₓ - σ₁) l₁ + σₓᵧ m₁ + σₓᵡ n₁ = 0 σₓᵧ l₁ + (σᵧᵧ - σ₁) m₁ + σᵧᵡ n₁ = 0 σₓᵡ l₁ + σᵧᵡ m₁ + (σᵡᵡ + σ₁) n₁ = 0 с учетом равенства l₁² + m₁² + n₁² = 1 i = 1, 2, 3 Главный куб (главные площадки)
Кадр 36
Шаровой тензор и девиатор напряжений. Составляющие компонентов тензора напряжений, зависящие
Кадр 37
Уравнения равновесия деформированного элемента
Кадр 38
Условия на контуре тела. Уравнения (52) справедливы для любой точки тела внутри его и на его контуре. Pхп = Ϭхх l + Ϭху m + Ϭxz n Pуп = Ϭух l + Ϭуу m + Ϭуз n Pзп = Ϭzх l + Ϭzy m + Ϭzz n где Pхп, Pуп, Pзп — компоненты внешней нагрузки по осям координат. Статические граничные условия. Кинематические граничные условия.
Кадр 39
Нелинейные граничные условия — конструктивная нелинейность связана с изменением в процессе нагружения расчетной схемы.
Кадр 40
Физические свойства среды. Для описания напряженно-деформированного состояния тела надо знать в каждой его точке три компонента перемещения u, v, w и девять компонентов напряжений δji. Число неизвестных превосходит число уравнений равновесия, которых всего шесть. Задача о равновесии сплошного тела под действием заданных внешних сил и при заданных условиях закрепления станет вполне определенной, если установить еще шесть соотношений, связывающих между собою напряжения и деформации и выражающих тот физический закон, по которому материал рассматриваемого тела сопротивляется возможным видам деформации. Будем рассматривать идеально нелинейно-упругий материал.
Кадр 41
Физическая сторона теории связана со свойствами материала, которые определяются зависимостью между напряжениями и деформациями. Для всех реальных материалов эта зависимость выражается нелинейным законом. В теории – реальный нелинейный материал заменяют его физической моделью (таких моделей может быть множество). Рассматривается модель, построенная на гипотезе о нелинейно-упругом материале, что соответствует совпадению законов нагрузки и разгрузки.
Кадр 42
Кадр 43
На основании (68) и (69), получаем
Кадр 44
О функциях ∂α/∂l₁; ∂α/∂l₂; ∂α/∂l₃ имеют вид
Кадр 45
Аналогия между нелинейно-упругими и упругопластическими материалами Малая упругопластическая деформация, осуществляемая медленно при постоянной температуре и при зависимости внешней нагрузки от одного параметра, является равновесным необратимым процессом, и она может быть на каждом участке нагрузки (разгрузки) описана уравнением состояния некоторого эквивалентного нелинейно-упругого тела.
Кадр 46
Понятия обобщенных напряжений и деформаций В теории пластичности введены понятия обобщенное напряжение или интенсивность напряжений σ₁ = 1/√2 √(σxx - σyy)² + (σyy - σzz)² + (σzz - σxx)² + (σxy + σyz + σzx)² * ε₁ = √2 / 2(1+ν) √(εxx - εyy)² + (εyy - εzz)² - (εzz - εxx)² + ³/₂ (εxy² + εyz² + εzx²) ** где ν — функция поперечной деформации. Введение этих понятий позволяет в случае сложного объемного напряженного состояния отказаться от всей сложной совокупности компонентов, заменив ее случаем одноосного растяжения или сжатия с единственным напряжением σ₁. Для рассматриваемой точки зависимость между σ₁ и ε₁ будет такой же, как и в случае одноосного напряженного состояния того же материала σ₁ = f(ε₁).
Кадр 47
Упрощенный вариант зависимости между напряжениями и деформациями
Кадр 48
Упрощенный вариант зависимости между напряжениями и деформациями (продолжение) Из совместного решения 75 * и ** следует σ² = (∂α/∂l)²(1+ν)²ε², откуда ∂α/∂l = G₁ / (1+ν)ε, положительным напряжениям соответствуют положительные деформации 77 σcp = ∂α/∂l + 2 ∂α/∂l εcp = ∂α/∂l + 2G₁ / (1+ν)εcp Тогда 75 принимает вид σxx-σcp = G₁ / (1+ν)ε₁ (εxx - εcp) σxy = G₁ / 2(1+ν)ε₁ εxy σyy-σcp = G₁ / (1+ν)ε₁ (εyy - εcp) σxz = G₁ / 2(1+ν)ε₁ εxz σzz-σcp = G₁ / (1+ν)ε₁ (εzz - εcp) σyz = G₁ / 2(1+ν)ε₁ εyz При σ₁ = E, ν=ν₀ переходят в закон Гука. При ν=0.5 – в уравнения малых пластических деформаций.
Кадр 49
Коэффициент поперечной деформации — величина переменная E = ϵ₁ / ϵ₁ — секущий модуль упругости G = E / 2(1+ν) — секущий модуль упругости при сдвиге Первое уравнение из (80) при использовании гипотезы малых-пластических деформаций о линейно-упругой объемной деформации имеет вид
Кадр 50
Зависимость между интенсивностями напряжений и деформаций Зависимость σ₁ = f(ε₁) устанавливается экспериментальным путем Экспериментальные диаграммы растяжения сталей, алюминиевых сплавов, меди и оргстекла, бетона и чугуна Диаграммы без пересетов изображают зависимость между σ₁ и ε₁.
Кадр 51
Степенной закон Биольфинкера
Кадр 52
Кубическая парабола σ₁ = A₁ε₁ - A₂ε₁³ Условия определения A₁ и A₂ A₁ = E₁ A₂ - определяется из условий 1. dσ/dε = E - 3A₂εₙₙ ε² = 0 ε = εₙₙ 2. σₙₙ = Eε - A₃εₙₙ³ ① – теоретическая кривая ② – экспериментальная кривая
Кадр 53
Методы расчета Уравнения нелинейной теории упругости, как правило, решаются приближенными методами. К ним относятся: 1. Метод коллокаций. 2. Метод последовательных приближений. 3. Метод малого параметра. 4. Метод последовательных нагружений. 5. Метод конечных разностей. 6. Метод Ритца. 7. Метод Бубнова-Галеркина.
Кадр 54
Продемонстрированный аппарат нелинейной теории упругости показывает ее возможности раскрывать, объяснять качественно новые явления и уточнять решения классической теории упругости. Она расширяет область исследований и позволяет с достаточной степенью точности вести практические расчеты.
Кадр 55
КОНЕЦ Диафильм сделан по заказу Центральной кинолаборатории «Союзвузфильм» Министерства высшего и среднего специального образования СССР Автор В. М. Проскурина Консультант П. А. Лукаш Художник-оформитель Г. Г. Рожковский Редактор Е. Г. Сергеева
Кадр 56
ЭЛЕКТРОННАЯ ТЕОРИЯ проводимости
Пришлём код на почту — пароль не нужен
Потяните ползунок, чтобы сравнить кадр
Текущий баланс:
Выберите сумму пополнения:
Текст под кадрами распознан с самой плёнки, и местами в нём бывают ошибки. Напишите, что не так — поправим.
Похоже, вы управляете пультом. Включить TV-режим — крупный фокус и навигация стрелками?