 Diafilm.proDiafilm.pro
Познавательный диафильм рассказывает об истории создания роботов и механических устройств, начиная с древних времён. От античных автоматов до современных роботов с элементами искусственного интеллекта — зритель узнает, как развивалась робототехника, какие задачи выполняют роботы сегодня и как они используются в промышленности, сельском хозяйстве и других сферах.
Кадр 1
РОБОТЫ: ФАНТАСТИКА И РЕАЛЬНОСТЬ
Кадр 2
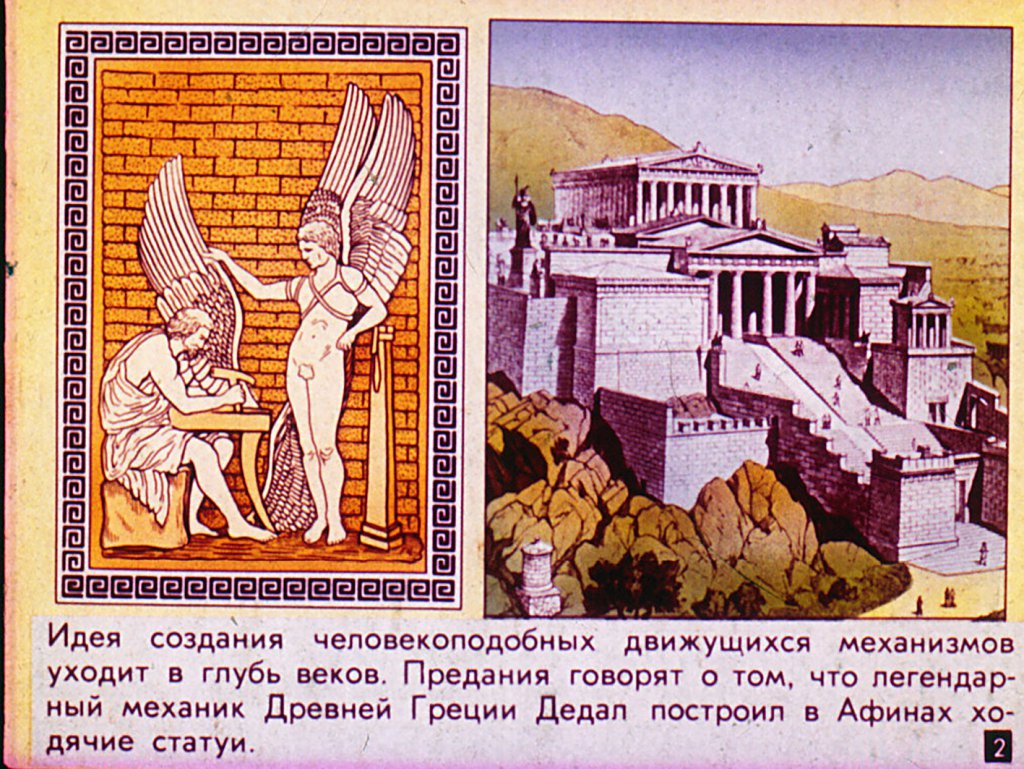
Идея создания человекоподобных движущихся механизмов уходит в глубь веков. Предания говорят о том, что легендарный механик Древней Греции Дедал построил в Афинах ходячие статуи.
Кадр 3
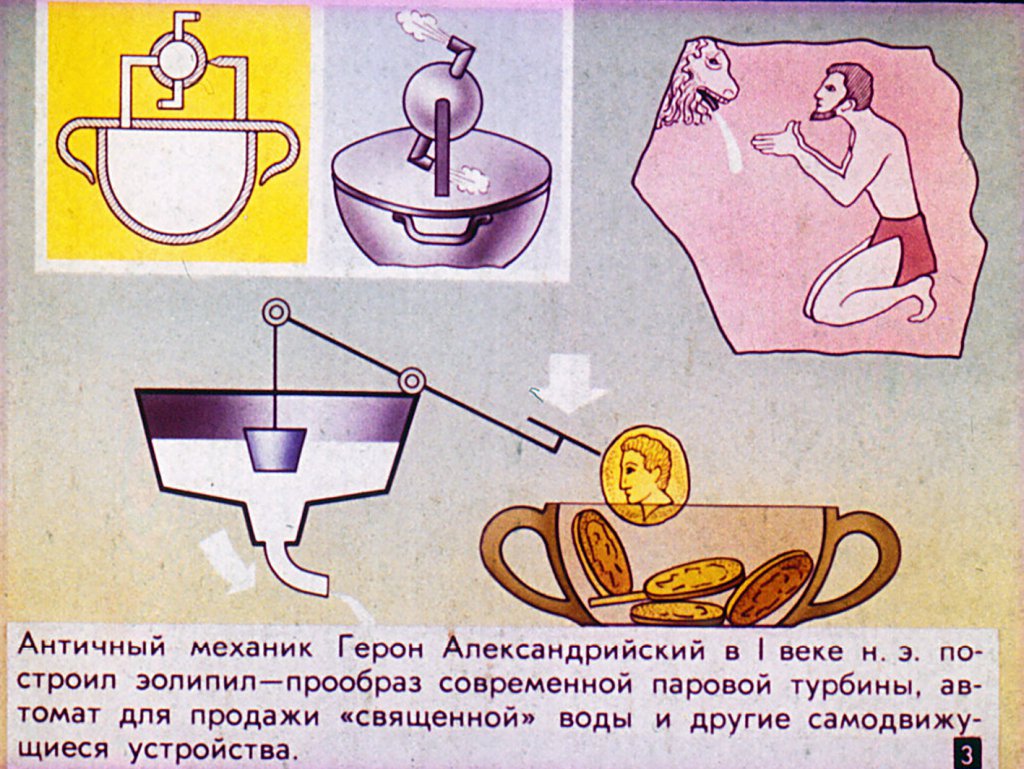
Античный механик Герон Александрийский в I веке н. э. построил эолипил—прообраз современной паровой турбины, автомат для продажи «священной» воды и другие самодвижущиеся устройства.
Кадр 4
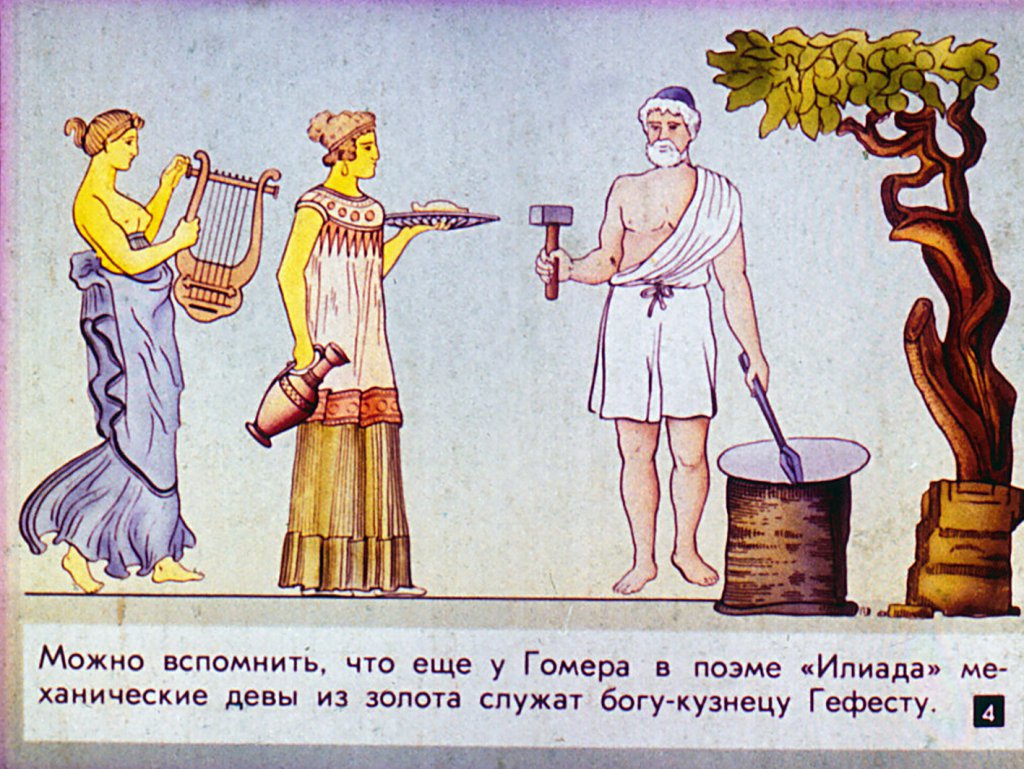
Можно вспомнить, что еще у Гомера в поэме «Илиада» механические девы из золота служат богу-кузнецу Гефесту.
Кадр 5
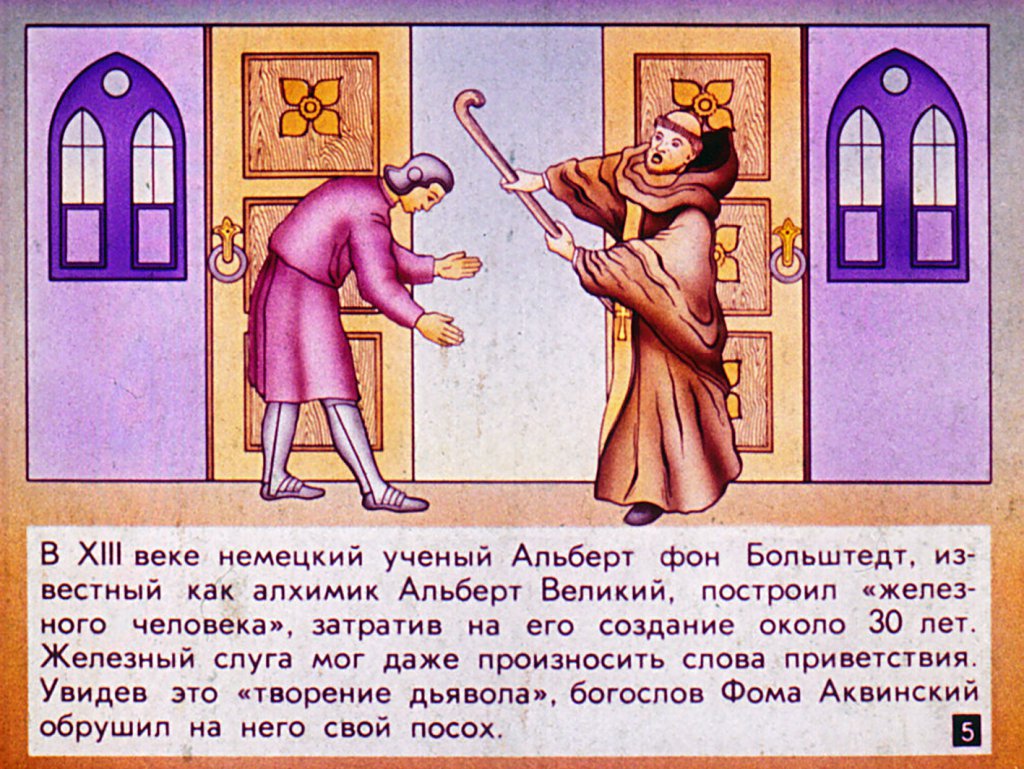
В XIII веке немецкий ученый Альберт фон Больштедт, известный как алхимик Альберт Великий, построил «железного человека», затратив на его создание около 30 лет. Железный слуга мог даже произносить слова приветствия. Увидев это «творение дьявола», богослов Фома Аквинский обрушил на него свой посох.
Кадр 6
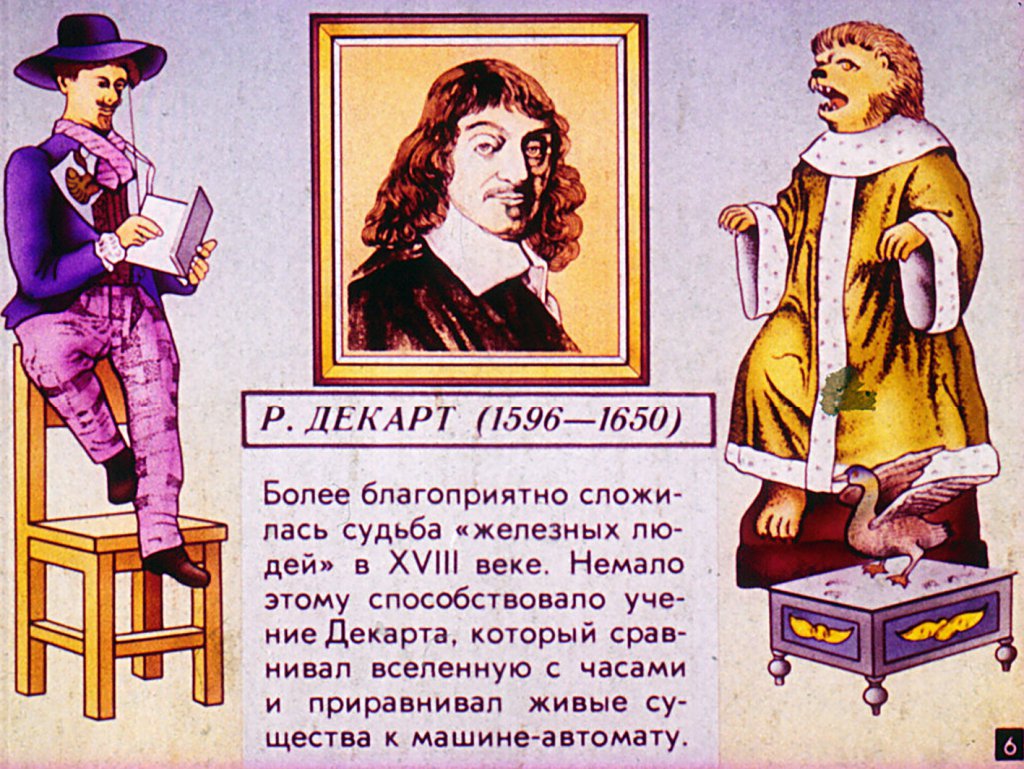
Р. ДЕКАРТ (1596—1650) Более благоприятно сложилась судьба «железных лю-дей» в XVIII веке. Немало этому способствовало учение Декарта, который сравнивал вселенную с часами и приравнивал живые существа к машине-автомату.
Кадр 7
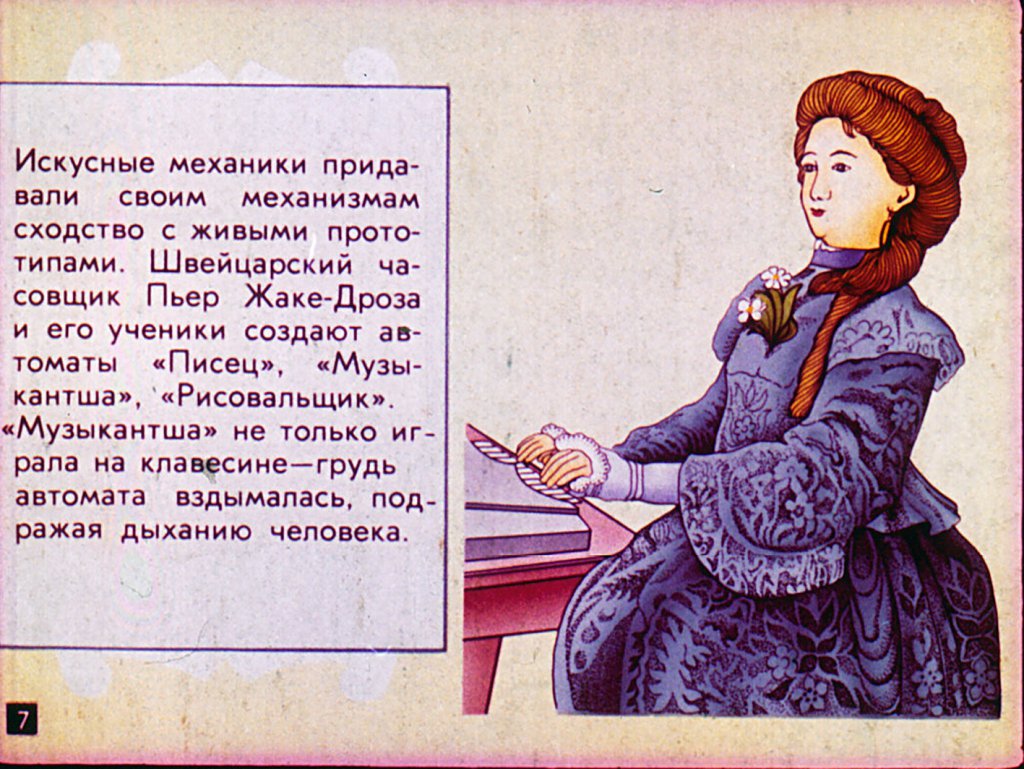
Искусные механики придавали своим механизмам сходство с живымими прототипами. Швейцарский часовщик Пьер Жаке-Дроза и его ученики создают автоматы «Писец», «Музыкантша», «Рисовальщик». «Музыкантша» не только играла на клавесине-грудь автомата вздымалась, подражая дыханию человека.
Кадр 8
Устройство рук «Музыкантши» копировало анатомию человеческой руки.
Кадр 9
«Рисовальщик» с видом знатока осматривал рисунок, сдувал с него пыль, подписывал картинку, словом, имитировал человека.
Кадр 10
Механических существ называли «андроиды» — «человекоподобные». Андроиды были, по сути дела, многопрограммные автоматы. Программы обычно задавались с помощью сменных кулачков, устанавливаемых на вращающемся барабане или диске. Приводил их в движение часовой механизм.
Кадр 11
Наиболее выдающимся конструктором автоматов XVIII века был Жак де Вокансон. Его «Флейтист» играл на флейте двенадцать пьес, а «Барабанщик» усердно выбивал марши. Вольтер, видевший эти автоматы, писал: …Отважен Вокансон и смел, как Прометей, Он словно перенял власть у самой натуры, Украл огонь с небес, чтоб оживить фигуры.
Кадр 12
Медаль в честь Вокансона. Но особенно Вокансон прославился своей механической уткой. Она била крыльями, крякала, ела зерна… переваривала их и выделяла продукты пищеварения. Но это был лишь трюк.
Кадр 13
Много и успешно работал над созданием самодвижущихся механизмов великий русский механик Иван Петрович Кулибин.
Кадр 14
Его машины и подъемные устройства имели уже практическое применение.
Кадр 15
В 1850 году Гастон Дешан смастерил автоматическую укротительницу змей. Во-ображение уже рисовало театр андроидов, где изящные куклы непринужденно играют любые пьесы.
Кадр 16
В 1893 году Джордж Мур построил механического человека с приводом от паровой машины мощностью 0,5 л. с. Он развивал скорость до 14 км/ч, сигара во рту служила дымоходом.
Кадр 17
Делались попытки создать «интеллектуальные» автоматы. Таков «Шахматист» венгерского изобретателя Ф. Кемпелена. Увы, автоматический игрок оказался лишь подделкой — ходы делал скрытый внутри него человек. Обман обнаружился во время пожара.
Кадр 18
Все это теперь — достояние истории техники. Но на этих занимательных игрушках и самодвижущихся устройствах оттачивала свое искусство механика часов, точных и астрономических приборов. Идеи создания механических людей вновь возродились в XX веке.
Кадр 19
Слово «робот», вошедшее теперь в языки всех народов, впервые появилось в 1920 году в пьесе чешского писателя К. Чапека «Россумские универсальные роботы».
Кадр 20
Современные роботы мало напоминают человека. Тем не менее конструкторы зачастую обращаются к «человеческим» устройствам, например, конструируя «руки»—схваты для манипуляторов.
Кадр 21
Манипуляторы, оснащенные различными схватами—пневматическими, механическими, магнитными,—широко применяются в промышленности.
Кадр 22
Рука человека имеет 26 степеней свободы, «рука» робота пока только 6-7. На схеме — манипулятор модульного типа. Каждый модуль состоит из 6 управляемых тяг и дисков.
Кадр 23
Перспектива конструкция ленинградского инженера А. П. Перовского. Робот может поднести вам нежный цветок, и эта же «рука» удерживает тяжелые детали. В основе устройства — эластичная оболочка, заполненная песком, дробью или стеклянными шариками. Вакуум-насос создает в оболочке разряжение, сыпучий материал переходит в псевдотвердое состояние, и «рука» схватывает предмет.
Кадр 24
У человека отношение длины плеча, предплечья и кисти составляет 0,46:0,4:0,14. Эти соотношения выработала природа на протяжении миллионов лет эволюции. А применимо ли это при конструировании робота? Чем, скажем, пять пальцев лучше четырех или шести? Аналогичных проблем множество.
Кадр 25
Большинство роботов работают по жесткой программе, в которую нельзя быстро вносить изменения.
Кадр 26
«Очувственные» роботы могут уже реагировать на температуру, определять расстояние до предмета, его вес. Созданы роботы с элементами искусственного интеллекта.
Кадр 27
Промышленные роботы разнообразны. Простейшие шарнирно-балансированные манипуляторы переносят грузы весом 100–400 кг, освобождая людей от тяжелого физического труда.
Кадр 28
Такие манипуляторы снабжены разными быстросменными схватами.
Кадр 29
Некоторые станки обслуживают сразу несколько роботов. Внешне они напоминают портальные краны.
Кадр 30
Манипулятор для съема отливок. В горячих цехах работают автоматизированные машины для литья под давлением. Обслуживают их манипуляторы и роботы. Примечательно, что при работе таких комплексов резко снижается брак.
Кадр 31
Роботы успешно работают в паре со станками самого новейшего образца. Сами станки снабжены числовым программным управлением (ЧПУ).
Кадр 32
Роботы используются при сварке автомобильных кузовов, при их покраске. Применение роботов позволяет полностью исключить ручной труд.
Кадр 33
Наиболее перспективно использование роботов модульного типа. Такой робот собран из стандартных узлов—модулей. Из 15 модулей можно собрать до 100 вариантов компоновки для самых разных работ.
Кадр 34
Роботизация сельского хозяйства делает только первые шаги. Разрабатываются проекты. Сельскохозяйственный мобильный автономный робот сможет выполнять многие работы в растениеводстве и животноводстве.
Кадр 35
Например, ухаживать за посевами и убирать хлопок.
Кадр 36
Управляемые человеком «многорукие» манипуляторы будут собирать плоды,
Кадр 37
работають в теплицах
Кадр 38
и на виноградниках.
Кадр 39
Для животноводства проектируют доильный робот
Кадр 40
и робот для стрижки овец.
Кадр 41
Прогнозы утверждают: к 1990 году роботы в мировом масштабе высвободят во всех отраслях промышленности около 80 миллионов человек. Громадное количество!
Кадр 42
КОНЕЦ Автор Б. ЗУБКОВ Художник Г. ЦЕЛИЩЕВ Художественный редактор В. ДУГИН Редактор Т. РАЗУМОВА Д-289-86 Т23167 © Студия «Диафильм» Госкино СССР, 1986 г. 103 062, Москва, Старосадский пер., 7 Цветной 0-30
Пришлём код на почту — пароль не нужен
Потяните ползунок, чтобы сравнить кадр
Текущий баланс:
Выберите сумму пополнения:
Текст под кадрами распознан с самой плёнки, и местами в нём бывают ошибки. Напишите, что не так — поправим.
Похоже, вы управляете пультом. Включить TV-режим — крупный фокус и навигация стрелками?